Підписуйтеся на наш телеграм канал!
Університет Х’юстона розробив програмний модуль який не дає дрону вийти за межі безпечного положення
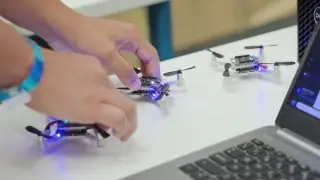
Інженери Університету Х’юстона представили програмний модуль Safety Supervisor, який у реальному часі стежить за станом квадрокоптера та автоматично втручається в керування, якщо дрон наближається до критичних показників крену або відхилення.
Система працює не замість штатного польотного контролера, а паралельно з ним як незалежний наглядовий модуль. Поки основний контролер виконує польотні завдання, Safety Supervisor безперервно порівнює нахил і положення апарата із заздалегідь встановленими жорсткими межами й готовий втрутитися в будь-який момент.
Розробники описують свою технологію як «невидимий паркан»: дрон фізично не зможе вийти за визначені параметри безпечного положення незалежно від зовнішніх умов. За їхніми словами, система значно ефективніше справляється з пориваами вітру порівняно з серійними комерційними дронами.
Ефективність модуля підкріплена математичними доказами, стверджують автори розробки. Втім, поза межами лабораторії систему поки що не тестували, тож реальні польові результати ще належить отримати.